

Deňeşdiriji skuterler dynç alyş, sport, ulag we çagalaryň açyk howada geçirýän çäreleri üçin barha meşhur bolýarka, öndürijiler öz önümleriniň gaýtalanýan ýüklere we kyn sürüş şertlerine çydap biljekdigine göz ýetirmelidirler. Statiki berklik synagy diňe skuteriň üznüksiz ulanylanda nähili işleýändigini doly bahalap bilmeýär.
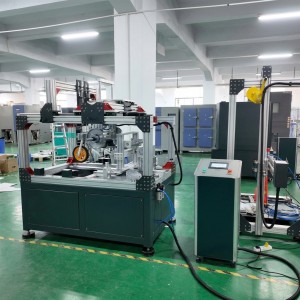
A Kik Skuter Dinamik Güýç Synag Maşynyskutere gaýtalanýan sürmek şertlerini simulýasiýa etmek we gözegçilik edilýän ýükleri ulanmak arkaly amaly çözgüt hödürleýär. Dinamiki synag arkaly önüm öndürijiler önümler bazara çykmazdan öň gurluşyň berkligini, çydamlylygyny we uzak möhletli işini bahalap bilerler.
Kik Skuteriň Dinamik Güýç Synagy näme?
Dinamiki berklik synagy, bir statik güýje däl-de, gaýtalanýan mehaniki ýüklere sezewar edilende, skuteriň nähili işleýändigini baha berýär.
Adaty synag wagtynda skuter aýlanýan barabana oturdylýar we belli bir agram bilen ýüklenýär. Barabana oturdylan polat päsgelçilikler baraban aýlananda gaýtalanýan zarbalary we titremeleri döredýär. Bu proses skuteriň hakyky sürmek wagtynda başdan geçirip biljek kyn şertlerini simulýasiýa edýär.
Ýönekeý statik ýük synagyndan tapawutlylykda, aSkuteriň dinamiki synagçysyýaly meseleleri ýüze çykaryp biler:
- Gurluş deformasiýa
- Çerçewe ýa-da paluba çatlamagy
- Rul gurluşynyň zeperlenmegi
- Teker ýa-da birikme näsazlygy
- Boş bölekler
- Aşa köp geýinmek
- Gurluş durnuklylygynyň peselmegi
Bu netijeler önüm öndürijilere önümiň dizaýnyny we önümçilik hilini gowulandyrmaga kömek edýär.
Skuteriň çydamlylygyny synagdan geçirmek näme üçin möhüm?
Skuter bir gezek ýüklenende gowy işläp biler, ýöne müňlerçe gezek gaýtalanan ýükleme sikllerinden soň hem näsaz bolup biler. Şonuň üçin dinamiki çydamlylyk synagy önümiň hyzmat möhletini bahalandyrmakda möhüm rol oýnaýar.
A Skuteriň çydamlylygyny barlaýjygaýtalanýan sürüş şertlerini simulýasiýa edip we skuteriň wagtyň geçmegi bilen gurluş bitewiligini saklap galýandygyny kesgitlemäge kömek edip biler.
Öndürijiler üçin bu synag birnäçe peýda berip biler:
1. Gurluşyň berkligini bahalaň
Gaýtalanan ýükleme paluba, rama, rul sütünine, tigirlere we beýleki böleklere uly agram salyp biler. Dinamiki synag köpçülikleýin öndürilmezden öň gowşak nokatlary ýüze çykarmaga kömek edýär.
2. Önümiň ygtybarlylygyny ýokarlandyryň
Synag netijeleri inženerlere mümkin bolan näsazlyk ýerlerini anyklamaga we materiallary, birleşmeleri, kebşirleme gurluşlaryny we bölekleriň dizaýnlaryny optimizirlemäge mümkinçilik berýär.
3. Howpsuzlyk barlagyny goldamak
Çagalar ýa-da ulular tarapyndan ulanylýan skuter gaýta-gaýta ulanylanda durnukly işlemegini saklamalydyr. Dinamiki berklik synagy önümiň howpsuzlygyny bahalandyrmak üçin möhüm maglumatlary berýär.
4. Önümiň näsazlyk howplaryny azaldyň
Laboratoriýa synaglarynyň dowamynda gurluş meselelerini ýüze çykarmak, önümler bazara çykandan soň näsazlyklary ýüze çykarmakdan has netijeli bolýar.
Kik-skuteriň dinamiki güýjüni synagdan geçirýän enjamy nähili işleýär?
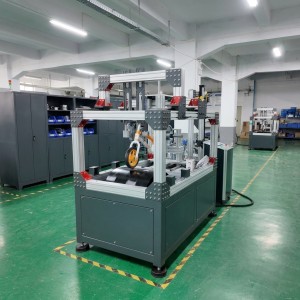
TheKik Skuter Dinamik Güýç Synag Maşynygaýtalanýan sürmek şertlerini gaýtalamak üçin aýlanýan barabany ulanýar.
Skuter degişli enjam arkaly ygtybarly oturdylýar we sürüjiniň agramyny modelleşdirmek üçin belli bir ýük berilýär. Baraban aýlananda, skuter polat trapesiýa şekilli päsgelçilikleriň üstünden gaýta-gaýta geçýär.
Synag prosesini PLC sensor ekran ulgamy arkaly dolandyryp bolýar. Operatorlar zerur synag parametrlerini sazlap, synagy real wagt režiminde gözegçilik edip, toplanan siklleri we iş wagtyny ýazga alyp bilerler.
Maşyn synag barabanynyň diametrini goldaýar700 mm ± 10 mmwe baraban tizligi0,5 m/s ± 5%Synag ýüküni şu ýerden sazlap bolýar20-100 kg, dürli synag şertlerini konfigurirlemäge mümkinçilik berýär.
Dinamik Skuter Synagçysynyň Esasy Aýratynlyklary
Häzirki zamanSkuteriň güýjüni synagdan geçirýän enjamlarmehaniki hereketden has köp zady üpjün etmeli. Takyk gözegçilik, awtomatiki gözegçilik we howpsuzlyk funksiýalary laboratoriýa synaglary üçin hem möhümdir.
Enjam operatorlara gözegçilik etmäge mümkinçilik berýän PLC we sensor ekranly kontroller bilen üpjün edilen:
- Synag wagty
- Toplanan synag siklleri
- Synag ýüki
- Tizligi synagdan geçir
- Synag ýagdaýy
- Adaty däl şertler
Sistema, öňünden bellenen sikl sanyna ýetende, synagy awtomatiki usulda togtadyp bilýär.
Eger aşa köp deformasiýa ýa-da böleklere zeper ýetse, maşyn awtomatiki usulda durup, signal berip biler, bu bolsa synag nusgasyny we enjamlaryny goramaga kömek edýär.
Ýokary netijelilik üçin dört stansiýaly synag
Birnäçe skuteri synagdan geçirmeli bolan laboratoriýalar we önüm öndürijiler üçin synagyň netijeliligi aýratyn möhümdir.
Bu maşyn bilen dizaýn edildidört synag stansiýasyEN 13843:2009, EN 13613:2009 we EN 14619:2019 üçin berlen talaplara laýyklykda. Birnäçe stansiýalar laboratoriýalara synaglary has netijeli guramaga we synag mümkinçiliklerini ýokarlandyrmaga mümkinçilik berýär.
Maşyn şeýle hem dürli enjamlary ulanyp biler, şol sanda90° we 70° burçlar üçin enjamlar, degişli synag konfigurasiýasyna laýyklykda.
Öçürilen ýadyň we awtomatiki näsazlyklaryň anyklanmagy
Uzak möhletli çydamlylyk synaglary köp sagatlap dowam edip biler. Şonuň üçin synag maglumatlary we sazlamalar ýitirilen halatynda garaşylmadyk elektrik togunyň kesilmegi uly kynçylyklara sebäp bolup biler.
Synag enjamy elektrik togunyň öçürilen ýadyny we kesilme nokadyny anyklaýyş funksiýalaryny üpjün edýär. Garaşylmadyk elektrik togunyň kesilmeginden soň, ulgam degişli synag maglumatlaryny saklap we öňki konfigurirlenen parametrlere laýyklykda işlemegi dowam etdirip biler.
Enjam şeýle hem awtomatiki näsazlygy anyklaýyş ulgamyny öz içine alýar. Näsazlyk ýüze çykanda, degişli näsazlyk kody görkezilip bilner, bu bolsa operatorlar üçin näsazlyklary düzetmegi aňsatlaşdyrýar.
Degişli skuter synag standartlary
Maşyn aşakdakylar tarapyndan görkezilen degişli talaplara laýyk gelmek ýa-da olary aşmak üçin niýetlenendir:
- EN 13843:2009
- EN 13613:2009
- EN 14619:2019
Bu standartlar tigirli sport enjamlaryna we skuterlere degişli möhüm talaplary we synag usullaryny üpjün edýär. Söwda taslamalary üçin önüm öndürijiler maksatly bazarlary we önüm kategoriýalary üçin talap edilýän takyk neşiri we degişli maddalary hemişe tassyklamalydyrlar.
Skuteriň dinamiki güýjüni barlaýjy kim gerek?
A Skuteriň dinamiki güýjüni synagdan geçirýän enjamyaýratyn hem aşakdakylar üçin peýdalydyr:
- Kik skuter öndürijileri
- Çagalar skuterlerini öndürijiler
- Sport enjamlaryny öndürijiler
- Daşarky enjam öndürijileri
- Skuterleriň ylmy-barlag we işläp çykaryş bölümleri
- Hili gözegçilik laboratoriýalary
- Synag we sertifikatlaşdyrma laboratoriýalary
- Önümiň howpsuzlyk laboratoriýalary
- Uniwersitetler we ylmy-barlag institutlary
Ol täze önümi işläp düzmekde, nusgany barlamakda, önümçiligiň hilini gözegçilikde saklamakda, üpjün edijileriň bahalandyrylmagynda we üçünji tarap synaglarynda ulanylyp bilner.
Netije
Dinamiki synaglar skuterleriň uzak möhletli işini baha bermegiň möhüm bölegidir. Önüm diňe bir gezekki ýüke çydamly bolman, eýsem gaýtalanýan täsirlerden, titremelerden we ýüklemelerden soň hem gurluş bitewüligini saklamalydyr.
TheKik Skuter Dinamik Güýç Synag Maşynyskuteriň berkligini we çydamlylygyny bahalandyrmak üçin netijeli çözgüt hödürlemek maksady bilen dolandyrylýan aýlanýan barabany, sazlanyp bilýän ýükleme ulgamyny, standartlaşdyrylan päsgelçilikleri, dört synag stansiýasyny we PLC sensor ekranly dolandyryşy birleşdirýär.
Halkara bazarlaryna gönükdirilen önüm öndürijiler üçin integrasiýaSkuteriň dinamiki synagy, berklik synagy we önümi işläp düzmek prosesine standartlara esaslanýan baha bermegiň girizilmegi gurluşyň gowşak taraplaryny irki anyklamaga we önümiň umumy ygtybarlylygyny we howpsuzlygyny ýokarlandyrmaga kömek edip biler.
Ýerleşdirilen wagty: 2026-njy ýylyň 7-nji sentýabry


